1. Suvirinimas su svyravimu
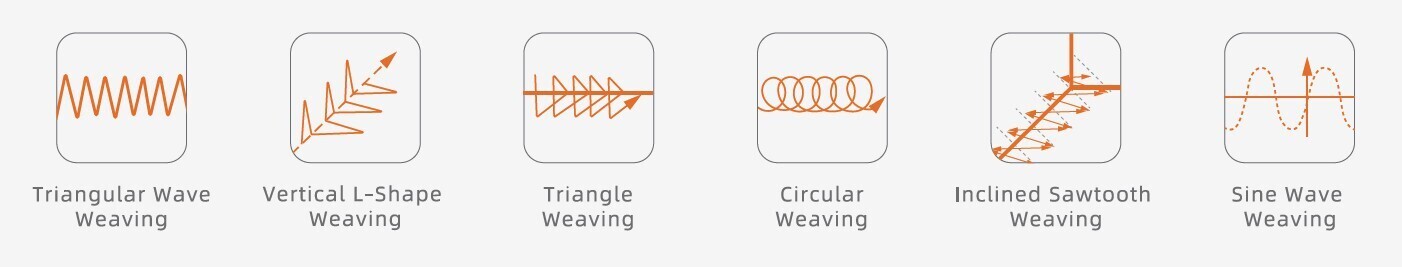
FAIRINO robotų virpesių funkcija palaiko įvairius modelius: trikampę bangą, vertikalią L formą, trikampį, apskritimą, pasvirusią pjūklo bangą ir sinusinę bangą.
Tiksli, patikima suvirinimo technologija reiklioms pramonės reikmėms.
Palaiko skaitmeninio ryšio protokolus, tokius kaip CANopen, EtherCAT ir Modbus TCP, ir gali prisijungti prie suvirinimo aparatų su įvairiomis pramoninėmis Ethernet ir lauko magistralės sąsajomis.
Turi analoginio ryšio su analoginio I/O ir skaitmeninio I/O ryšio galimybėmis, leidžiančiomis vienu spustelėjimu konfigūruoti suvirinimo aparatą ir robotą.
FAIRINO nepriklausomai sukurtas suvirinimo procesų paketas palaiko įvairias suvirinimo technologijas, įskaitant lankinį suvirinimą, kampinį suvirinimą, plokščią suvirinimą, segmentinį suvirinimą ir dviejų procesų suvirinimą.
FAIRINO robotų virpesių funkcija palaiko įvairius modelius: trikampę bangą, vertikalią L formą, trikampį, apskritimą, pasvirusią pjūklo bangą ir sinusinę bangą.
Lanko sekimas yra pagrindinė suvirinimo automatizavimo technologija. Suvirinant stačiakampius, U formos, V formos ir kitus griovelius, sistema naudoja suvirinimo srovės ir įtampos duomenis po lanko uždegimo, kad apskaičiuotų suvirinimo degiklio padėtį griovelio centro atžvilgiu. Jis realiu laiku kompensuoja suvirinimo nuokrypius, kad būtų užtikrinta tiksli suvirinimo padėtis ir stabili suvirinimo kokybė.

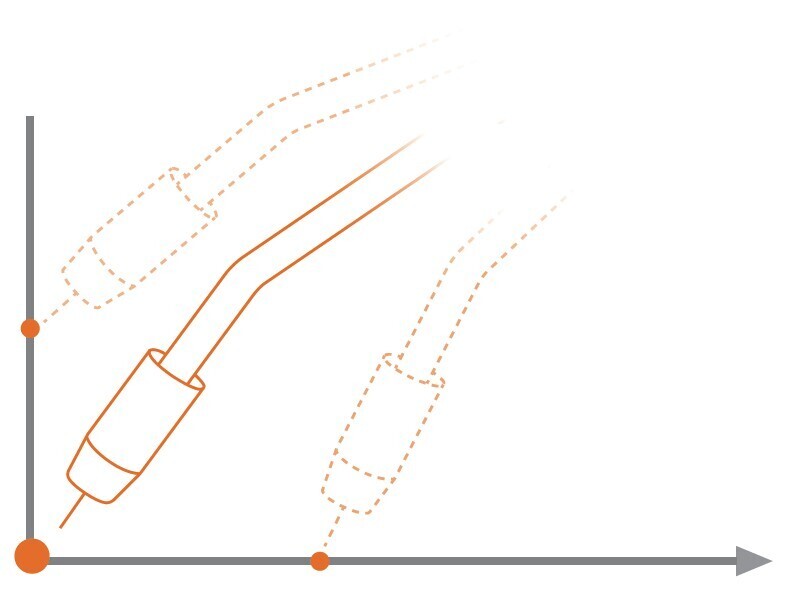
Siūlės sekimas reiškia suvirinimo laido elektrinio signalo pokyčių aptikimą, kai jis liečiasi su ruošinio paviršiumi, siekiant nustatyti faktinę ruošinio padėtį roboto koordinačių sistemoje. Išmokęs padėties nustatymo kelio taškus, robotas automatiškai ieško ruošinio paviršiaus ribos. Kai suvirinimo viela paliečia ruošinio paviršių, pasikeičia įtampos signalas, kurį suvirinimo aparatas perduoda atgal robotui. Gavęs signalą, robotas įrašo ruošinio paviršiaus ribinę padėtį.
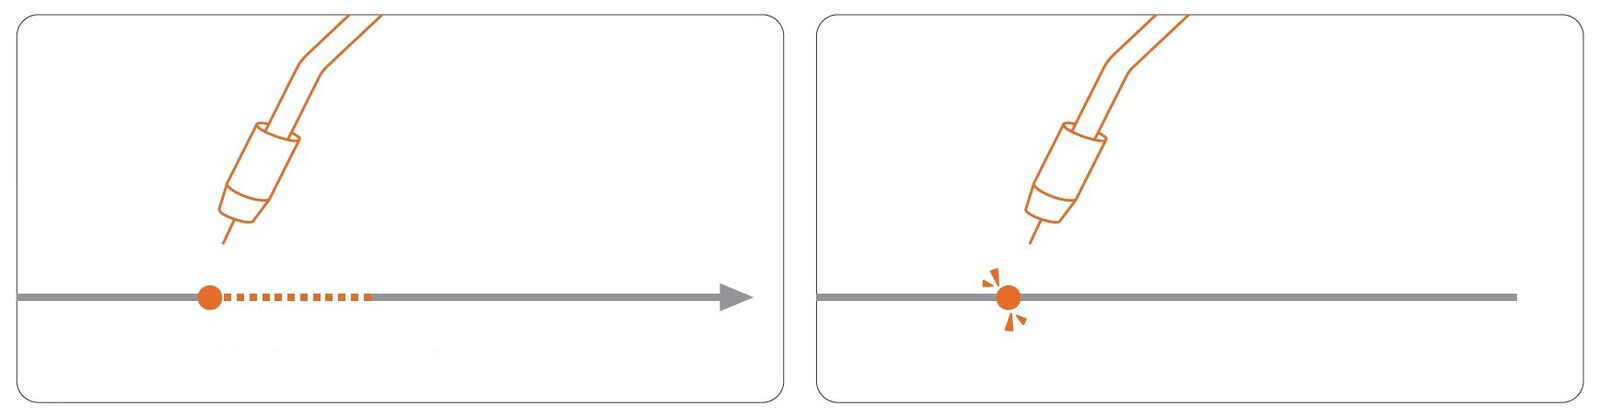
Ši funkcija atnaujina suvirinimą operatoriui sustabdžius procesą arba įvykus netikėtiems įvykiams, pvz., susidūrimo ar lanko praradimo. Robotas gali vėl uždegti lanką pradinėje pertraukimo padėtyje ir tęsti likusias suvirinimo užduotis. Prieš paleisdamas iš naujo, robotas automatiškai juda atgal nurodytu atstumu suvirinimo kryptimi. Tai sukuria persidengimą su esama suvirinimo siūle, kad būtų užtikrinta suvirinimo kokybė.
Veikimo atnaujinimas po pertrūkio ar susidūrimo:
FAIRINO AIR Lab laboratorija naudoja pažangius vizualinius ir judesio algoritmus, kad bendradarbiaujantys robotai turėtų stipresnes savarankiško mokymosi ir sprendimų priėmimo galimybes, o tai pagerina žmogaus ir mašinos patirtį.
FAIRINO AIR Lab palaiko įvairias programavimo kalbas, įskaitant C, C#, Python, Ros, Tcp/IP, suteikiant gausų pasirinkimą kūrėjams, turintiems skirtingą techninį išsilavinimą. Vartotojai gali kurti antrines programas, kad pagal savo poreikius išplėstų roboto taikomųjų programų funkcijas.
Įrengtas galingas automatinio siūlių atpažinimo galimybes, naudojant taškų debesies algoritmus, kad būtų galima automatiškai atpažinti siūles su modeliais arba be jų.
Nereikia jokio mokymo ar programavimo, galima iš anksto numatyti suvirinimo iššūkius, nereikalaujant rankinio modeliavimo ir pagerinti suvirinimo paruošimo efektyvumą.
Tinka gaminti su daugybe gaminių variantų ir mažomis partijomis, atitinkančiais įvairius gamybos reikalavimus.
Prieinamas robotas suvirinimas lanksčiai, efektyviai ir tiksliai gamybai.
 | Andreas Hubrich |
Įmonės adresas
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Mums rūpi jūsų privatumas
Naudojame slapukus, kad ši svetainė veiktų tinkamai. daugiau informacijos.
CookieCrumbz 2.10